Simone
机器人学(第三版)
的有关信息介绍如下: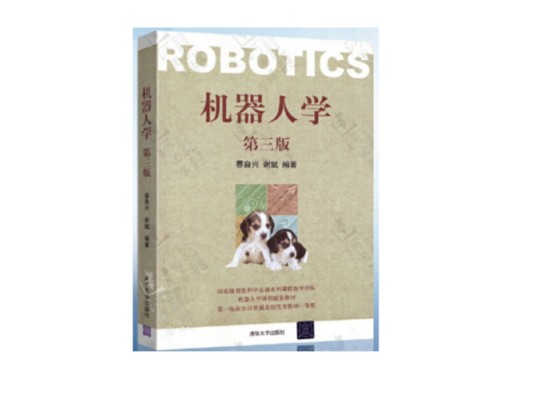
《机器人学(第三版)》由蔡自兴、谢斌编著,2015年1月清华大学出版社出版,后于2022年出版第四版 ,是机器人学领域的学术著作。蔡自兴是国际IEEE院士和IEEE终身院士,谢斌是中南大学自动化学院教授 。该书基于前版修订而成,结合中南大学等机构的研究背景,补充了技术发展动态与科研成果 。
全书共12章,系统阐述机器人学基础理论与应用技术,涵盖数学建模、运动学与动力学分析、传感器应用、路径规划等核心内容。新增章节包括激光雷达应用与MATLAB仿真技术,修订部分强化了正向/逆向运动学解法及控制算法 。书中采用分层教学设计,提供多关节机械臂案例分析与习题指导,兼顾高校教学需求与科研实践参考 。内容编排侧重理论推导与工程实践的结合,融入近似维诺图、免疫进化算法等前沿研究成果 。
想要了解更多“机器人学(第三版)”的信息,请点击:机器人学(第三版)百科